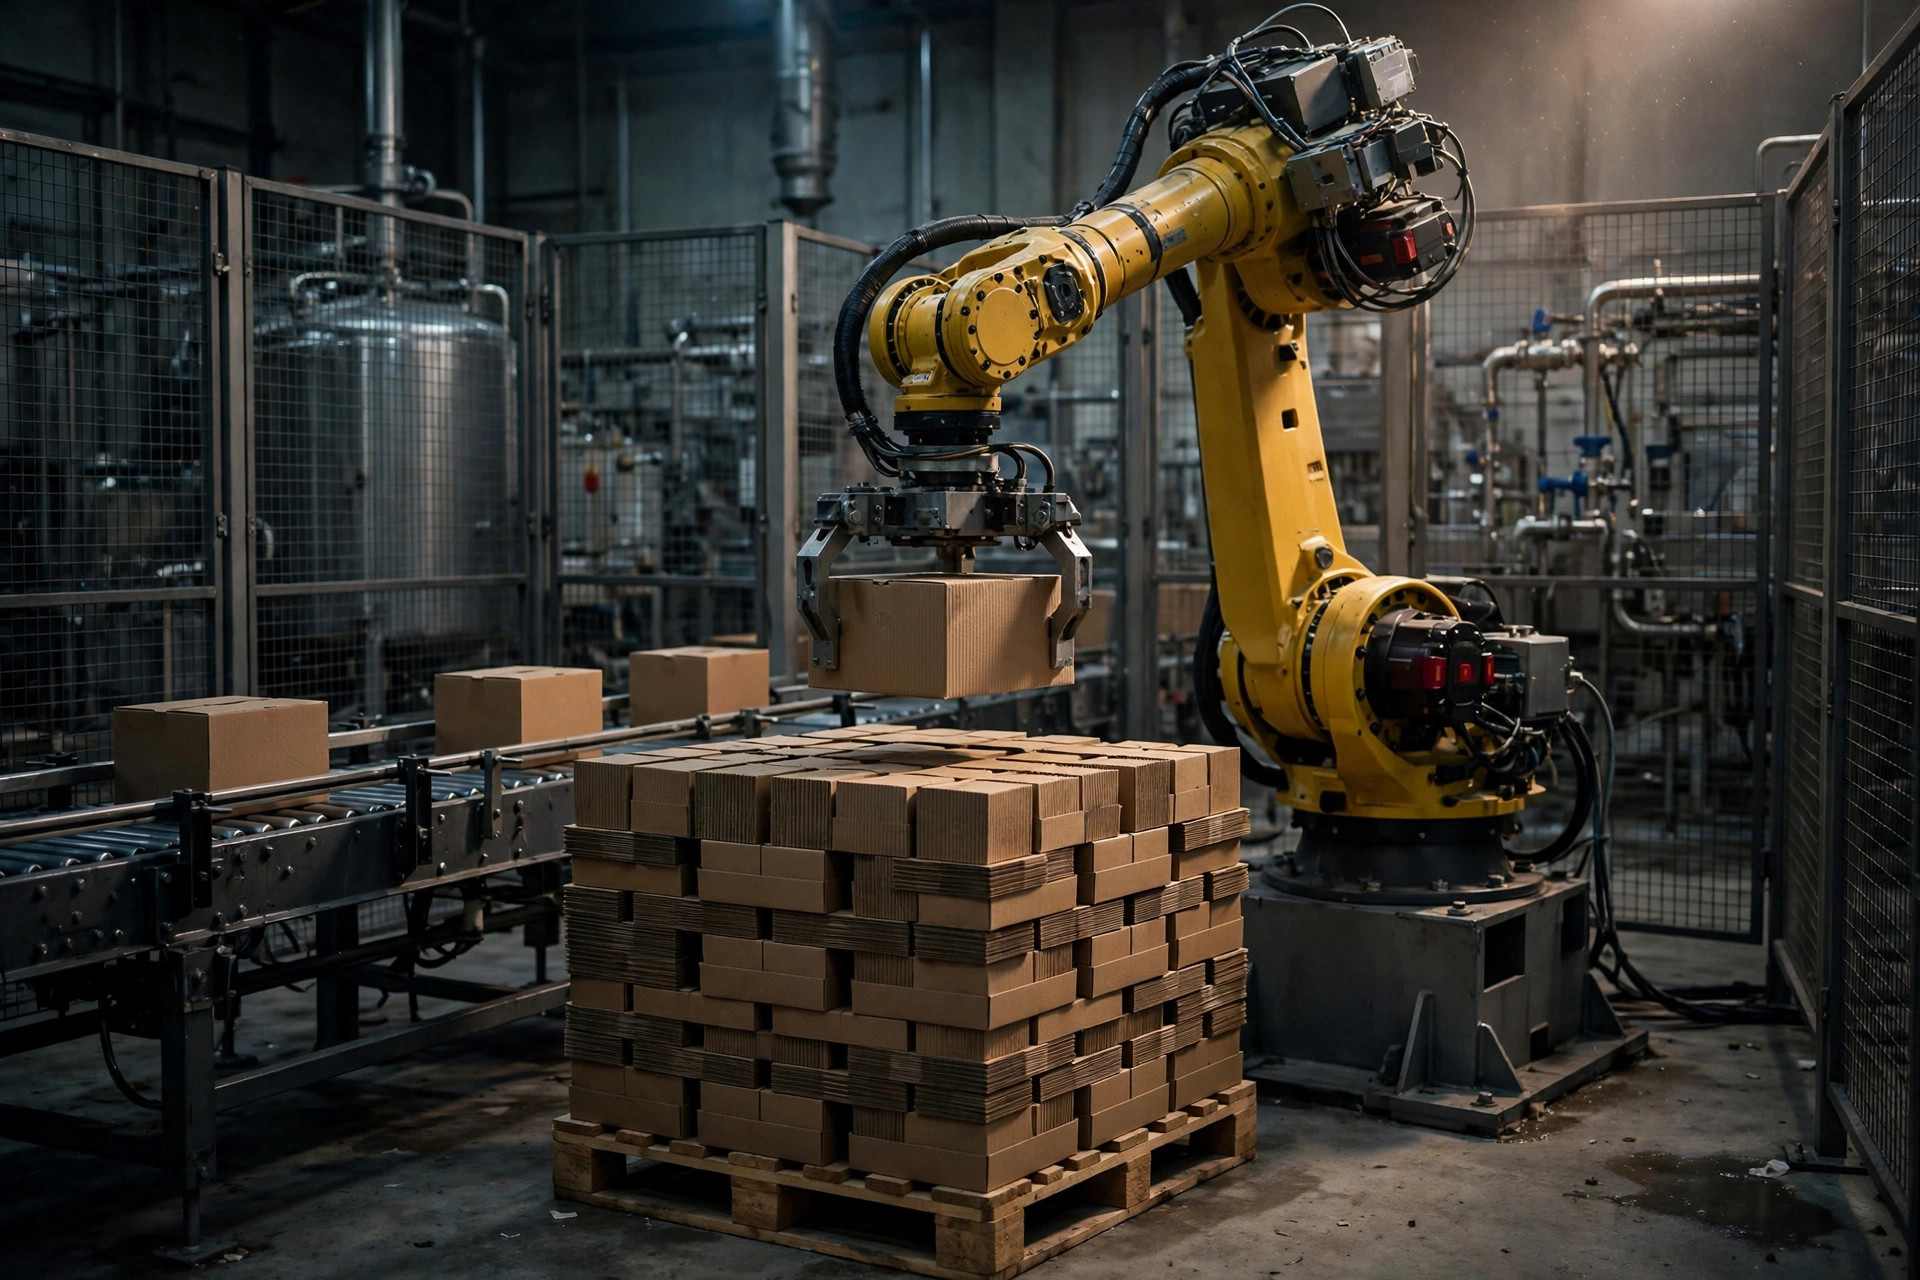
开篇:码垛是最后的人力堡垒
很多仓库的前端已经自动化了——输送线、扫码、分拣一路顺畅,到了末端码垛环节,还是两三个工人在吭哧吭哧搬箱子。码垛是"最后的人力堡垒":重复弯腰、负重,一天搬几吨,腰肌劳损是职业病,年轻人根本不愿意干。
机器人码垛就是来拔这座堡垒的:一台机器人 24 小时连轴转,垛型整齐划一,倒托盘率趋近于零。但码垛机器人买回来"水土不服"的也很多,问题十有八九出在两个地方:垛型算法没调好,垛晃;抓手没选对,箱子掉。
一、机器人类型:关节、坐标、协作怎么选
| 类型 | 特点 | 负载/速度 | 适合场景 | | --- | --- | --- | --- | | 关节机器人(六轴/四轴) | 灵活,占地小 | 10~200kg,中高速 | 多品种、小批量,垛型多变 | | 坐标/龙门码垛机 | 结构简单,刚性好 | 50~500kg,高速 | 单一/少品种,大批量,高速线 | | 协作机器人 | 无围栏,人机同区 | 5~20kg,低速 | 轻载、空间小、柔性补位 |
选型第一问:箱子多重、每分钟几箱、几个品种。单品种高速(比如饮料厂 15 箱/分钟以上)选龙门码垛机,又快又便宜;多品种、垛型经常换,选关节机器人,换程序就行;空间实在摆不开围栏、又是轻箱,协作机器人补位。
二、垛型算法:稳比快重要
垛型是码垛的灵魂。一个好的垛型算法要同时满足四个目标:
- 稳定:上下层交错压缝,重心居中。像砌砖一样错缝,是防止倒垛的第一原则;
- 空间利用率高:托盘利用率做到 90% 以上,别浪费托盘面积;
- 标签朝外:条码/唛头统一朝外,方便出入库扫码,省掉二次倒垛;
- 可计算:算法要能根据箱型、托盘尺寸自动生成垛型,换箱型时 10 分钟内出新垛型。
常见垛型模式:
- 交错式(砖砌式):每层旋转 90 度或错开半箱,最稳,通用首选;
- 柱式:上下层完全对齐,码得快但稳定性差,只适合轻箱 + 缠绕膜加固;
- 混合式:底层交错、上层根据余量灵活排,兼顾利用率和稳定。
一个硬指标:码完 1.8 米高的垛,用手推顶层纸箱,位移超过 5 厘米就说明垛型或抓放精度有问题,得调。
三、抓手选型:夹、吸、叉、抱
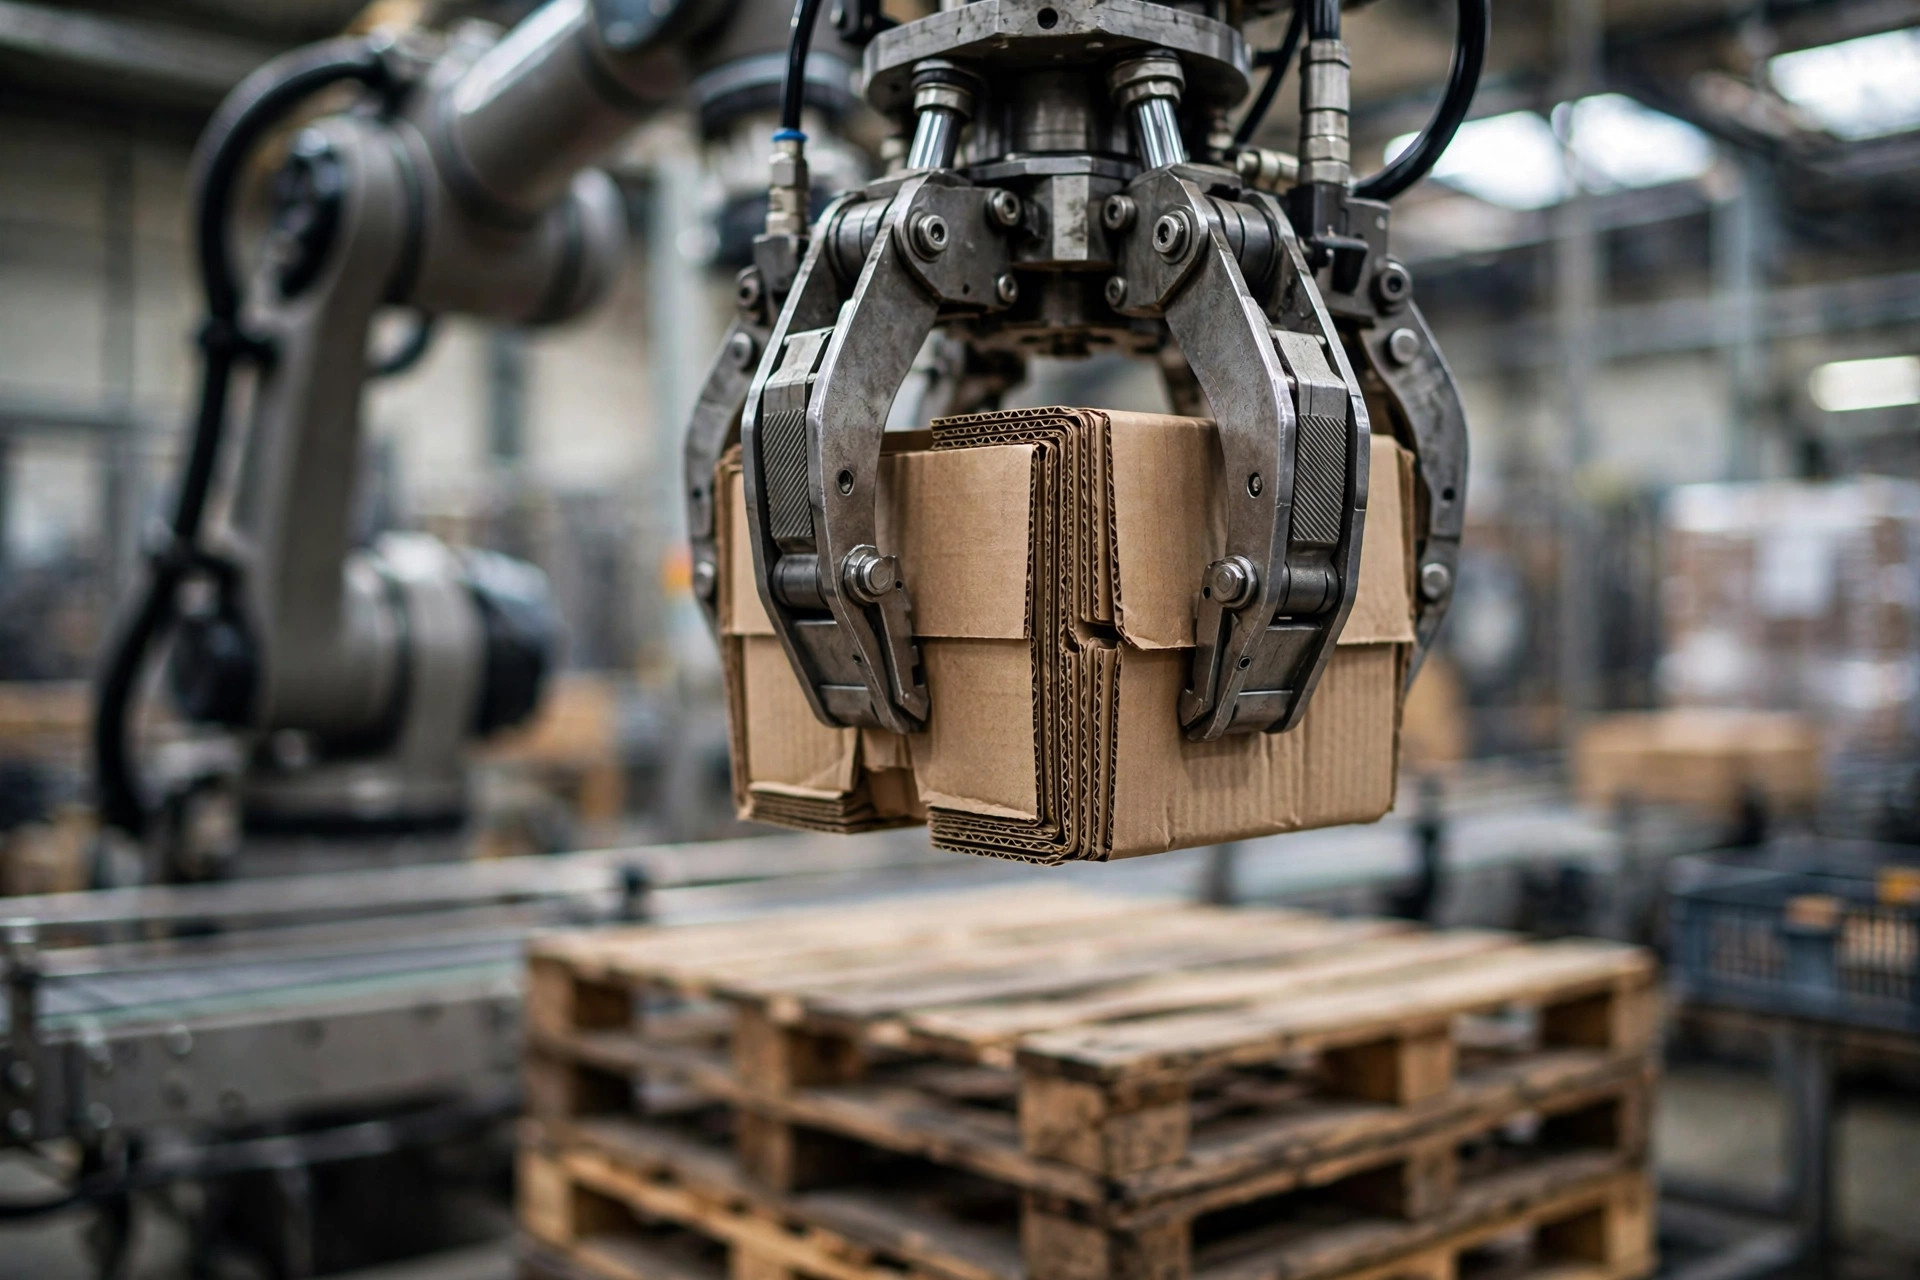
抓手是机器人和纸箱唯一的接触点,选错了,算法再好也白搭:
- 夹抱式:两侧夹板抱住纸箱。通用性最强,适合标准瓦楞纸箱,靠摩擦力抓取。注意夹持力要可调,力大了夹瘪箱子,力小了掉箱。
- 吸盘式:顶部吸盘吸住纸箱。适合表面平整、封口严实的箱子,速度快。但箱子表面有胶带褶皱、开孔,吸力就打折。
- 叉取式:底部叉齿托住。适合重箱、软包装(比如大米袋、 pet 食品袋),不怕夹变形。
- 组合式:夹 + 吸、抱 + 托,应对混箱、多品种。贵,但柔性最好。
选型口诀:先看箱子,再看抓手。把你最重、最轻、最大、最小、最软的四种箱子都拿到供应商那里实测,录像存档写进合同——口头承诺"都能抓"不算数。
四、节拍计算:别买回来跟不上
码垛机器人的节拍必须和产线匹配,算法很简单:
所需节拍(箱/分钟)= 产线最大产能(箱/分钟)× 1.2(余量系数)
比如产线峰值 10 箱/分钟,机器人至少做到 12 箱/分钟。一个完整抓放循环包括:移动到取货位 → 抓取 → 搬运 → 放置 → 返回,关节机器人 typical cycle 8~12 秒,龙门机 5~8 秒。注意这是"空载理想值",加上视觉定位、垛型计算、异常处理,实际节拍要打八折。
双工位设计是提速的关键:机器人码 A 托盘时,叉车把满的 B 托盘叉走、空托盘补上,不停机换托。单工位方案每次换托盘停机 1~2 分钟,一天下来少码几百箱。
五、与产线/WMS 集成:别买成孤岛
码垛机器人必须和上游产线、下游 WMS 打通:
- 上游:输送线来料信号、箱型识别(扫码或视觉),机器人自动切换垛型程序;
- 下游:码满一托,WMS 自动生成托盘标签(含 SKU、数量、批次、垛型),打印贴标,叉车/AGV 按指令叉走;
- 异常:来料歪箱、空箱、破箱,视觉检出后自动剔除或报警,别让机器人去抓一个烂箱子。
| 集成点 | 信号/数据 | 异常处理 | | --- | --- | --- | | 输送线 → 机器人 | 到位信号、箱型码 | 歪箱剔除、空箱报警 | | 机器人 → WMS | 托盘完成、层数 | 垛型异常暂停 | | WMS → 打印贴标 | 托盘标签数据 | 标签缺失补打 | | WMS → 叉车/AGV | 搬运任务 | 托盘满位等待 |
实战案例:某饮料厂的码垛线改造
背景:华东某饮料厂,生产线 12000 瓶/小时,折 12 箱/分钟。原来 6 个人两班人工码垛,垛型全看手艺,倒托盘月均 3~5 次,旺季招不到人。
方案:2 台四轴关节机器人 + 双工位托盘库,夹抱式抓手(力控可调),视觉定位来箱,WMS 对接自动换垛型(3 个箱型),码满自动贴标、呼叫 AGV 叉走。
效果:单台节拍 14 箱/分钟,产线全速不堵;人工从 12 人减到 2 人(巡检);倒托盘归零;项目投入约 180 万(含 AGV 对接),年省人工约 120 万,回收期 18 个月。
避坑提醒
- 纸箱强度先达标:机器人码 5 层、1.8 米高,底层纸箱承压是人工码的数倍。纸箱边压强度不够,垛再好也塌。先测纸箱,再谈机器人。
- 来料一致性:箱子尺寸误差超过 1 厘米,垛型算法再优也码不齐。要求前端装箱/封箱环节尺寸稳定。
- 安全围栏别省:关节机器人运动半径内必须围栏 + 安全门 + 急停,协作机器人除外。省围栏的钱,不够付一次工伤。
- 备垛型库:新箱型上线前,提前在仿真里生成垛型并实测,别等产线等你调程序。
总结
机器人码垛选型的两句口诀:垛型算法看"稳",抓手选型看"箱"。垛型稳了,倒托盘就没了;抓手对了,掉箱就没了。在此基础上算好节拍、接好系统,一台机器人顶 4 到 6 个人、两年回本,是包装末端自动化里最成熟的一块。但记住:机器人治不了烂纸箱和乱来料——前端质量,是码垛自动化的地基。