视觉选型别一上来就 3D:这条分界线能帮你省下一半预算
前年,一个做美妆分销的客户要上视觉检测,集成商报了全 3D 相机方案,14 台相机 38 万美元。我去现场看了一圈,跟他说:你们这活儿,2D 相机加两条灯带就能干,8 万美元打住。最后省下来的 30 万,他拿去把输送线升级了。
先说结论,一句话:分界线不在价格,在任务——任务只需要"平面信息"(读码、看标签、对不对、齐不齐),2D 足够;任务需要"空间信息"(多高、多大、在哪、歪没歪),才轮到 3D。
2D 相机:仓库里七成的视觉任务,它够了
2D 相机干的是平面活。仓库里最常见的三个 2D 工位:
一是入库收货标签校验:托盘进仓前,相机拍面单,OCR 读出 PO 号和 SKU,和 ASN 比对,不一致直接报警分流。单工位 5000~8000 美元落地,替代一个专职核单员,一年回本。
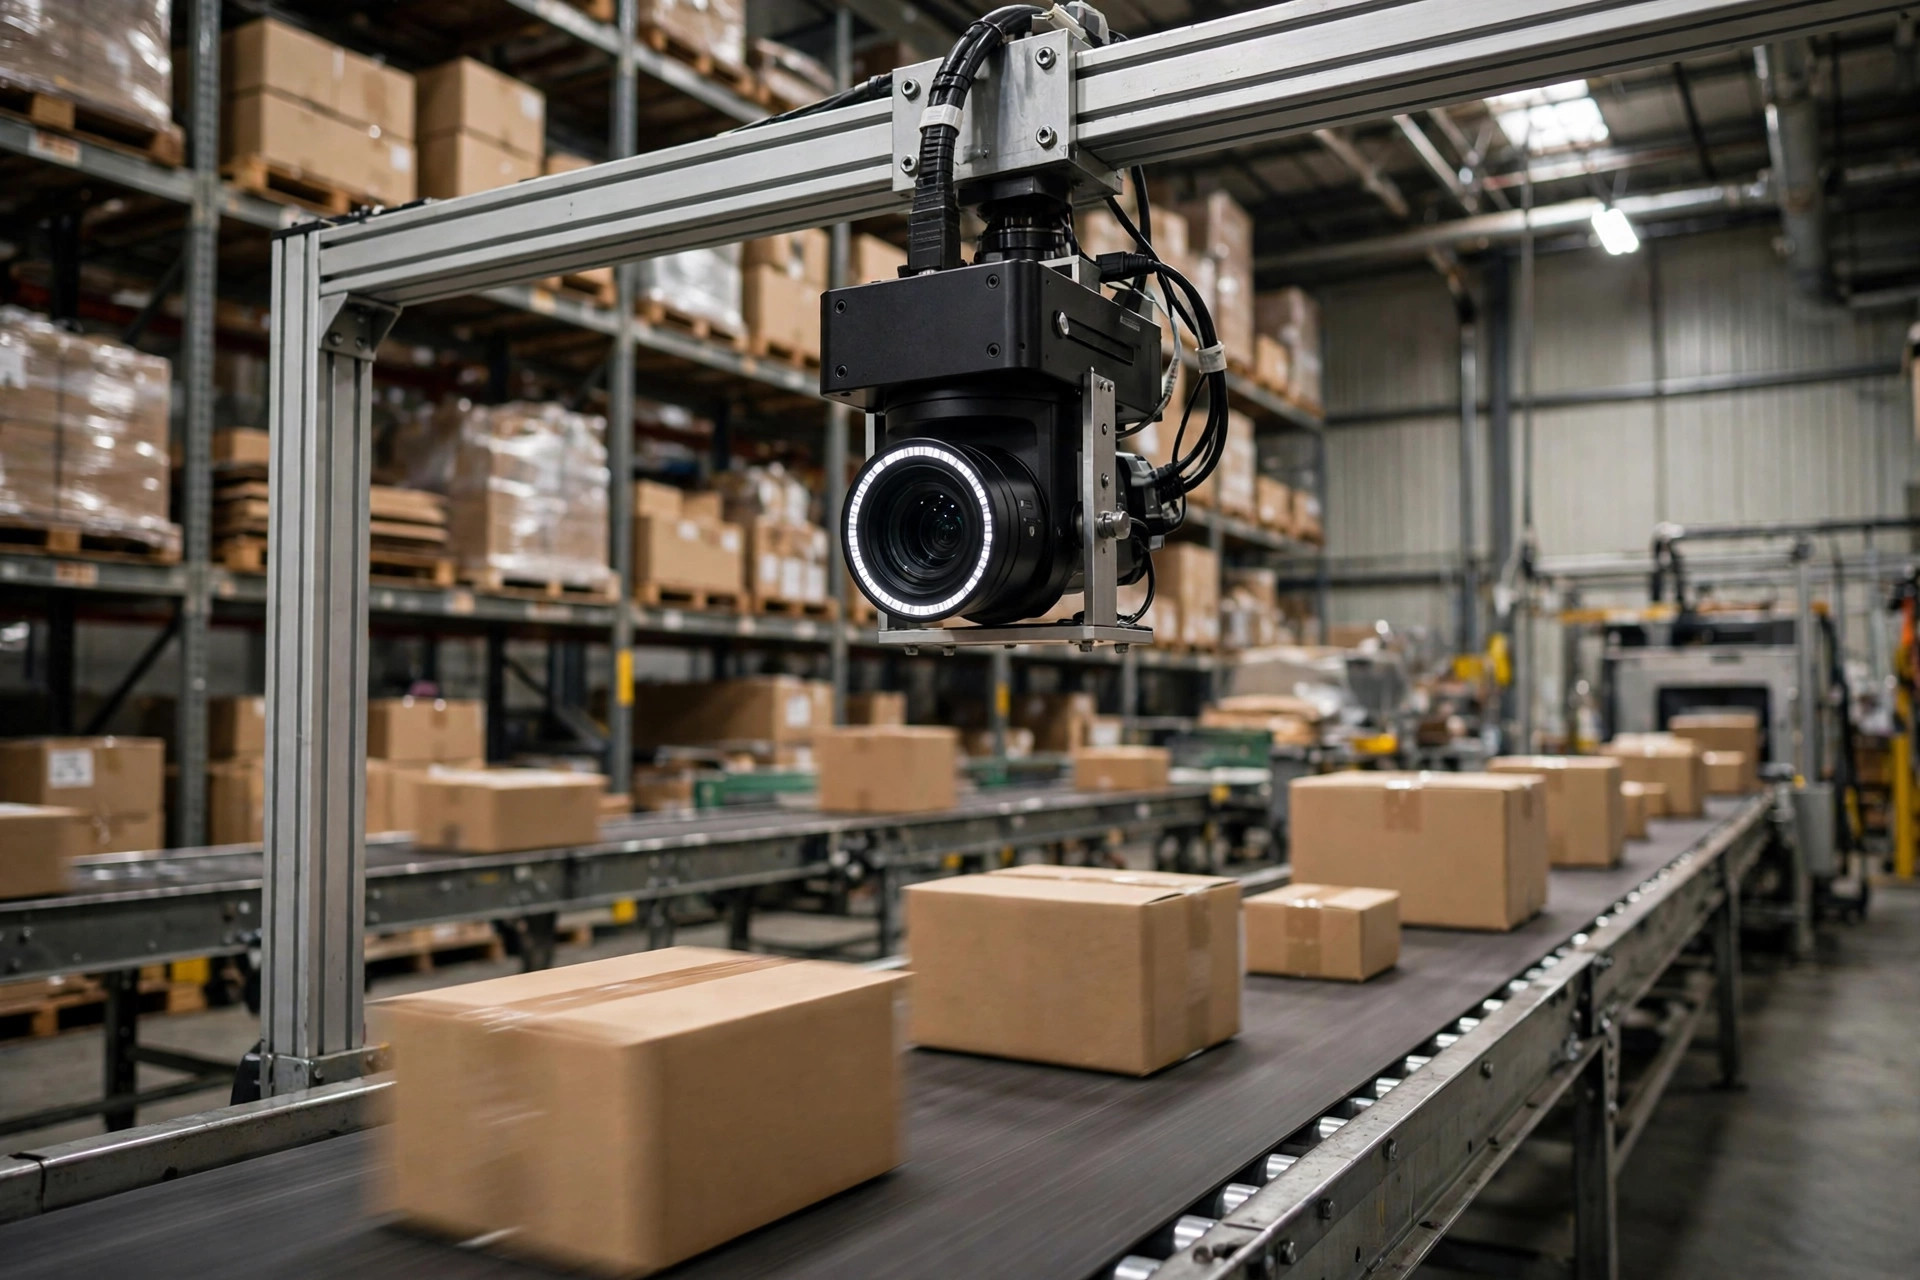
二是分拣线读码:快递分拣线上方架相机,读运单条码做分流。节拍要求高(每分钟 60~120 件),2D 相机的帧率和毫秒级响应正好对口,读码率做到 99.5% 以上靠的不是更贵的相机,是光源角度和安装位置——这句话值钱,记下来。
三是封箱完整性检测:纸箱过相机,看胶带在不在、齐不齐,缺胶带的直接踢到复检口。一个相机加一个光电开关,3000 美元搞定,客诉里的"少货"有一半是封箱环节漏检,这个工位 ROI 极高。
经验值:仓库里七八成的视觉任务是"认东西、读信息",2D 完全够用。单台 500~2000 美元,一个工位 3000~8000 美元能落地。
什么时候必须上 3D
三类任务,2D 再怎么调也干不了:
一是量尺寸:托盘和纸箱的长宽高测量(计泡、运费核对),要的是三维数据。一个做汽配的客户,靠 3D 计泡工位一年追回 40 多万美元的运费差——快递按体积重计费,你报小了,差价自己吞。
二是引导机器人:拆码垛、抓取,机械臂要知道"东西在哪、什么姿态",没有深度信息寸步难行。这是 3D 的主场,2D 连入场券都没有。
三是看形变:塌箱、破损、托盘超高超宽检测——判断"歪没歪、瘪没瘪",本质是空间问题。超高托盘进不了立库巷道,提前在入库口拦下来,比卡在巷道里叫救援便宜得多。
3D 相机单台 3000~15000 美元,加上软件和集成,一个工位 3~8 万美元起步。
技术路线对照表:3D 相机内部也分四档
同样叫 3D,技术路线差很多,选错等于白花钱:
| 技术 | 精度 | 速度 | 怕什么 | 价格带 | 典型场景 |
|---|---|---|---|---|---|
| 结构光 | ±1mm 级 | 中 | 环境光干扰、反光表面 | 高 | 精密测量、机器人抓取 |
| 激光线扫 | ±1mm 级 | 慢(要扫) | 振动 | 中高 | 托盘外形检测、体积测量 |
| ToF(飞行时间) | ±5~10mm | 快 | 强光、透明物 | 中 | 料箱定位、AGV 避障 |
| 双目立体 | ±10mm 级 | 快 | 弱纹理表面 | 低 | 粗定位、大范围监控 |
一句话帮你记:要精度选结构光/激光,要速度选 ToF/双目,室外或强光环境结构光慎选。具体选型以厂商最新规格为准,别拿三年前的参数表做决定。
真实项目拆解:两个工位的账
拿两个真实工位对比,钱花在哪一目了然:
| 出库复核(2D) | 托盘计泡(3D) | |
|---|---|---|
| 任务 | 读面单、核对 SKU | 测托盘长宽高 |
| 相机 | 2D 工业相机 ×2,约 3000 美元 | 3D ToF 相机 ×4,约 2 万美元 |
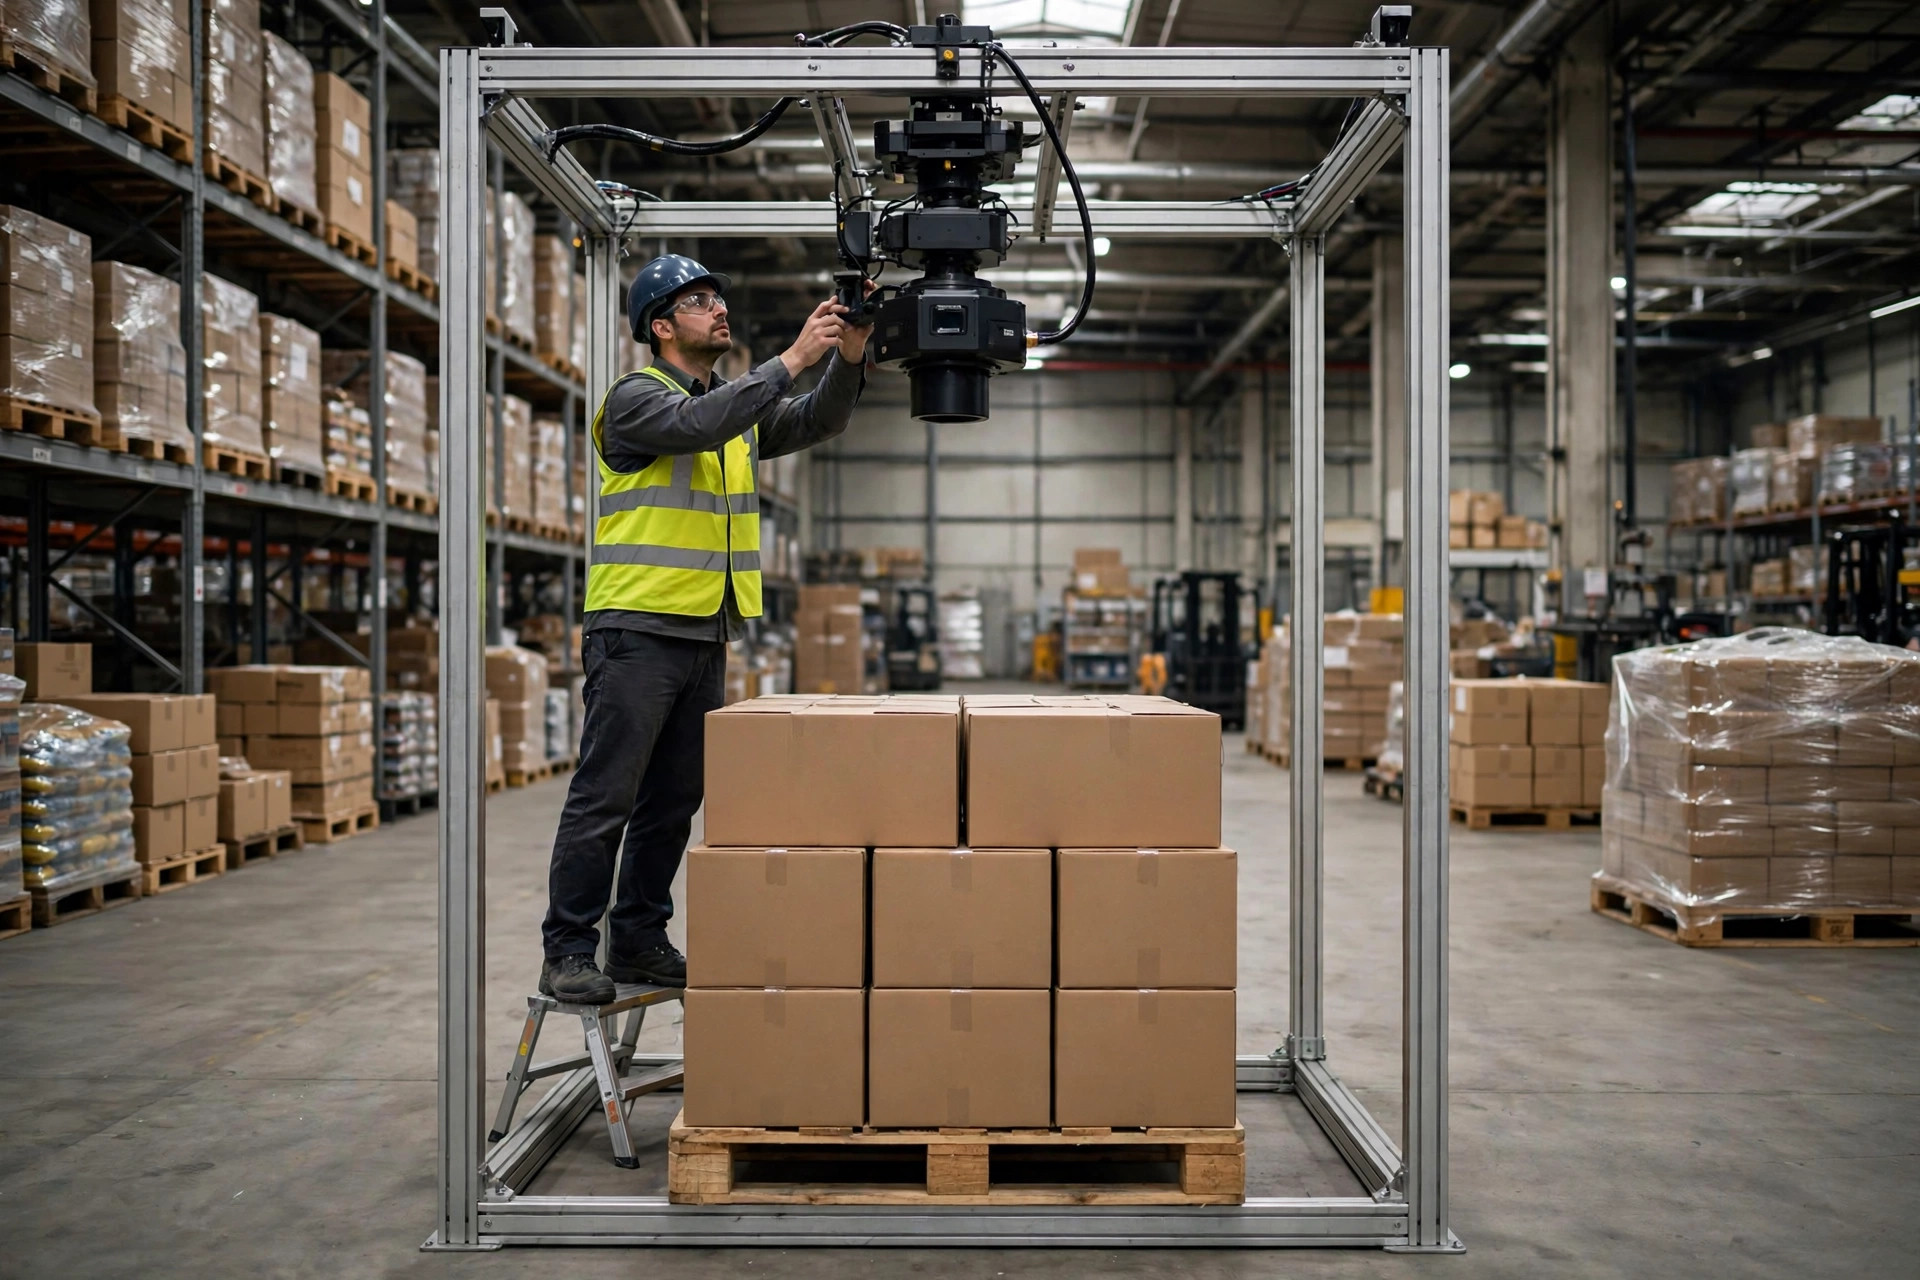
| 光源支架 | 条形光 + 支架,约 2000 美元 | 桁架 + 遮光罩,约 8000 美元 |
| 软件集成 | 读码 + 比对逻辑,约 1.5 万美元 | 点云处理 + 计泡算法,约 3 万美元 |
| 工位总价 | 约 2 万美元 | 约 6 万美元 |
| 年收益 | 少发错货,省客诉和退货约 8 万美元 | 追回运费差约 40 万美元 |
看明白了吗?2D 工位便宜但解决的是"对错"问题,3D 工位贵但解决的是"钱"的问题。选型的依据永远是任务价值,不是技术炫酷程度。
四个坑
坑一:拿 3D 相机读码。杀鸡用牛刀,还慢。3D 的帧率和处理延迟天生吃亏,读码这种毫秒级任务,2D 又便宜又快。
坑二:缠绕膜反光。托盘缠了膜,表面镜面反射,3D 测距直接漂移,2D 读码也糊。解法是偏振光源加偏振镜,或者换角度打光——这是光学问题,不是"换个更贵的相机"能解决的。所有 3D 项目,POC 阶段第一件事就是拿缠了膜的托盘实测。
坑三:灯光的钱没算。视觉项目里,光源、安装、调试的人工,经常占到总成本的 30%。只比相机单价不看系统总价,预算一定超。光源也有讲究:条形光适合侧面打光看边缘,环形光适合顶面均匀照明,同轴光专治反光表面,背光用来看轮廓——选错光源,相机再贵也白搭。
坑四:拿 2D 硬做体积。透视误差摆在那,"拍张照片估个大概"的体积数据,拿去核对运费就是给自己挖坑。要数据,就上真 3D;不要数据,就别假装有。
六步选型清单
- 把任务写成一句话:"我要测/认/判什么"——写不出来,相机先别买。写得越具体,选型越便宜。
- 在"平面/空间"上打勾:平面走 2D,空间走 3D,一条线分开,别跨线。
- 定节拍:每分钟过多少件?3D 的处理延迟能不能跟上输送线速度?跟不上,再准也白搭。
- 定精度:±1mm 还是 ±10mm?精度定错,技术路线全错,预算差出几倍。
- 看环境:环境光、粉尘、缠绕膜,三个变量决定光源方案,POC 必须用真实货物实测。
- 问维护:谁来调参?视觉系统最怕"集成商走后没人会调",选型时把培训、备件和远程支持谈进合同。
明天就能用:把你想上的视觉任务列个清单,在"平面/空间"列打勾。勾完你会发现,一大半任务 2D 就够了。省下来的预算,拿去把灯光和安装做好,读码率比换相机管用得多。记住,视觉项目七分在光源三分在相机,这句话能帮你避开一半的坑。